Präzisions-CNC-Bearbeitung für Roboter-Handgelenkgehäuse
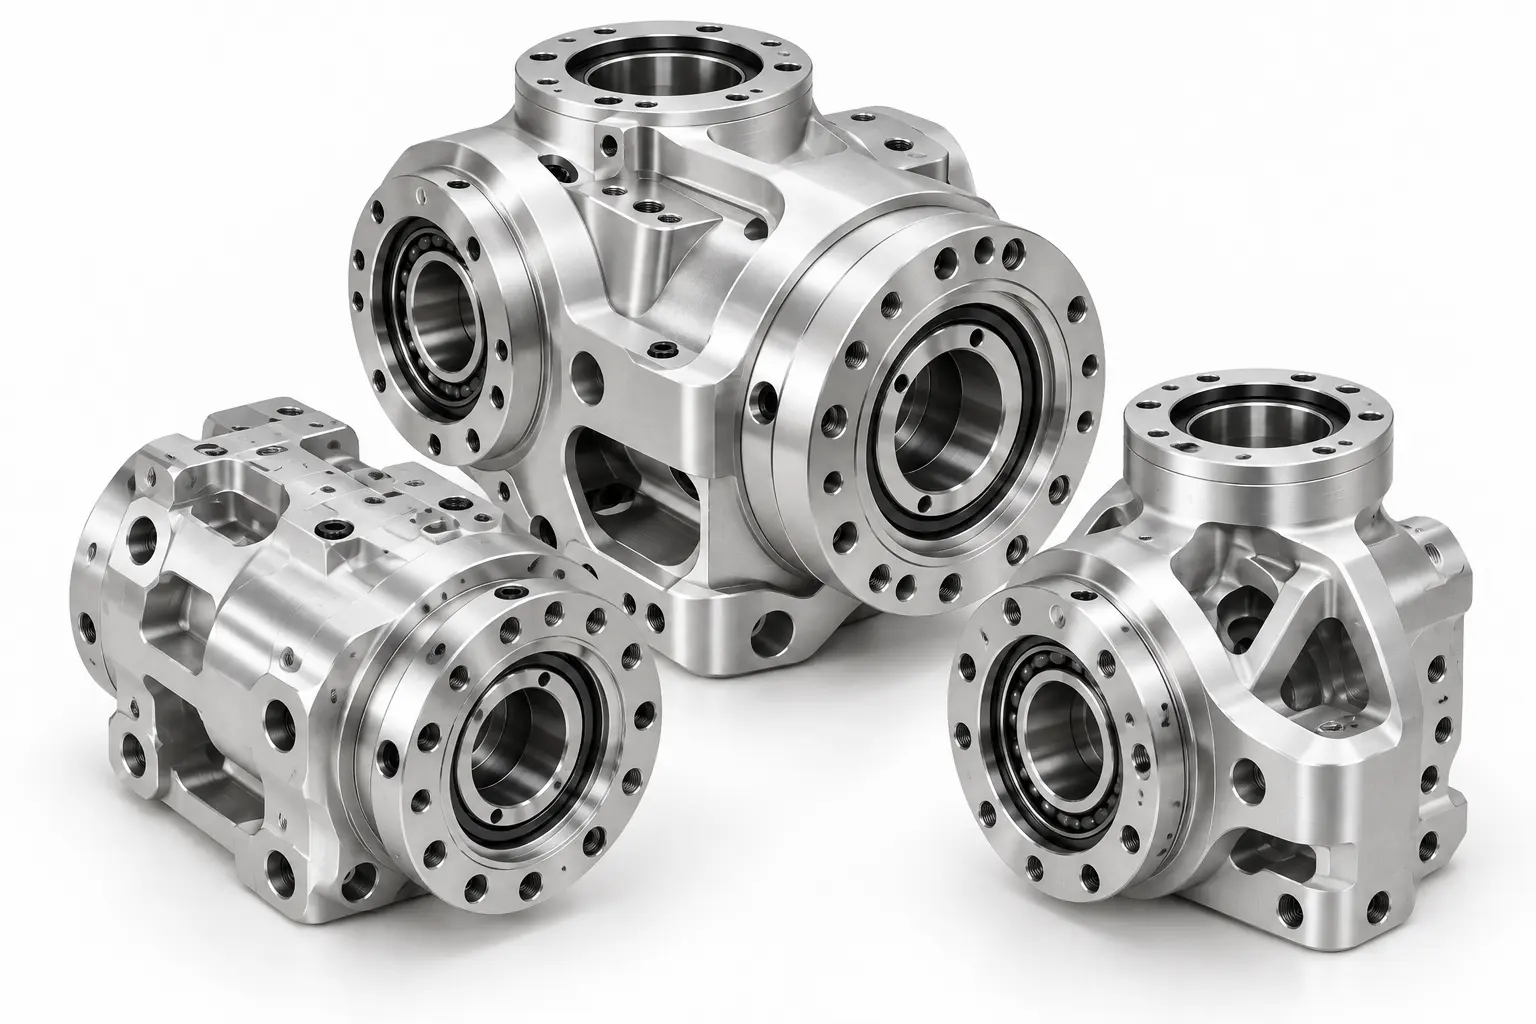
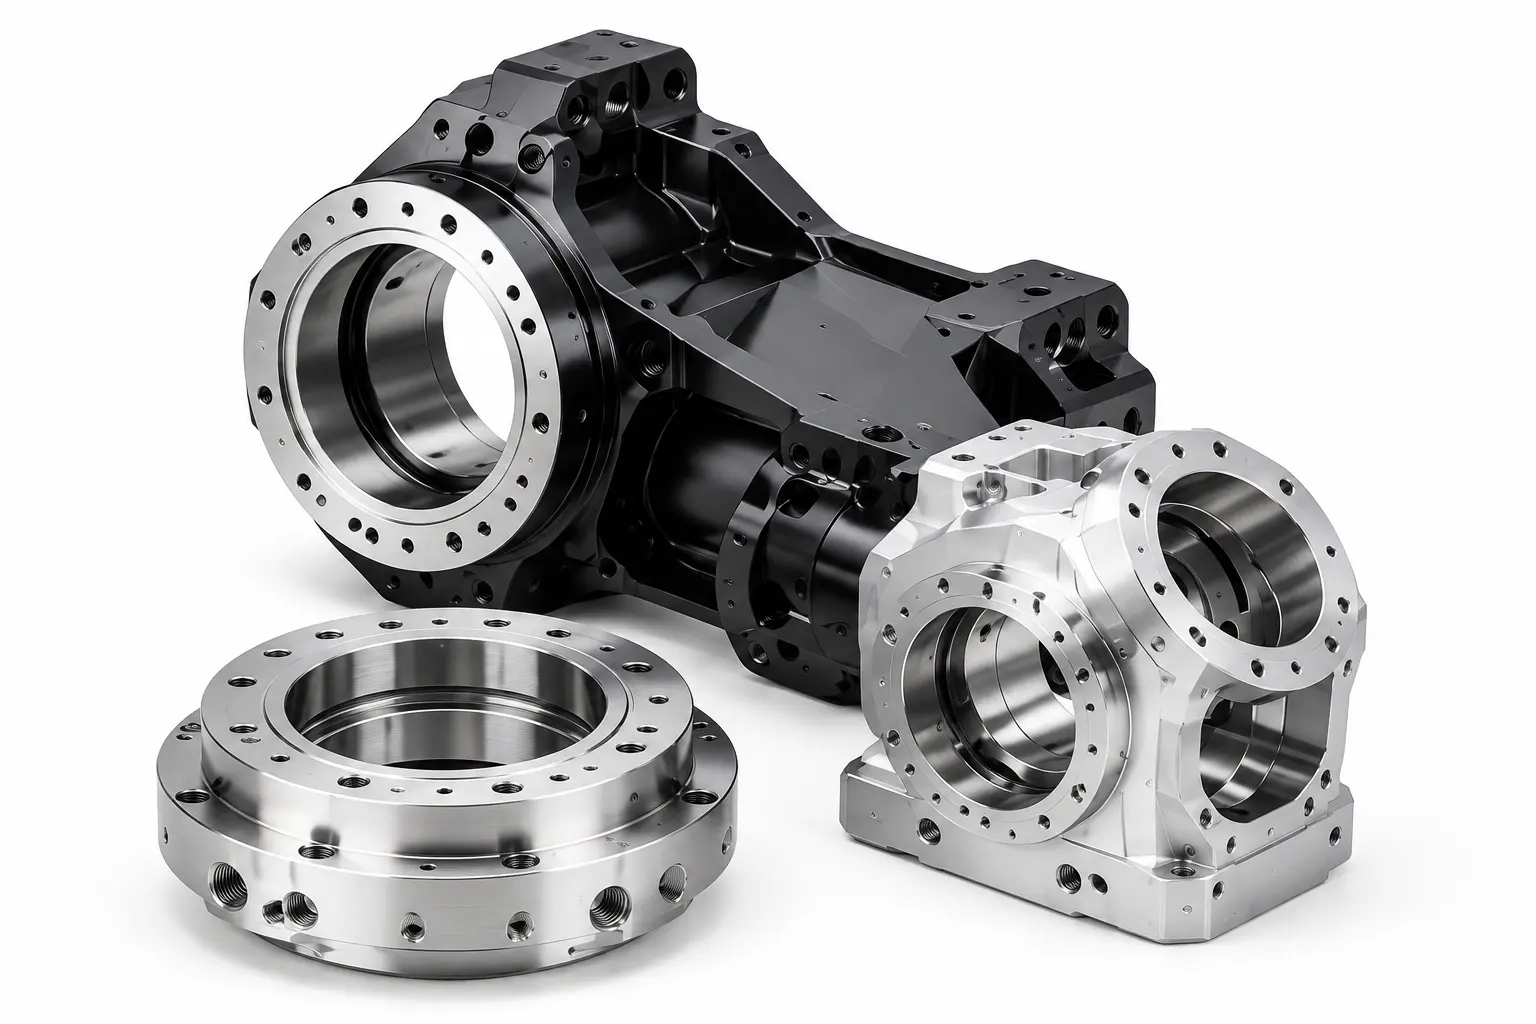
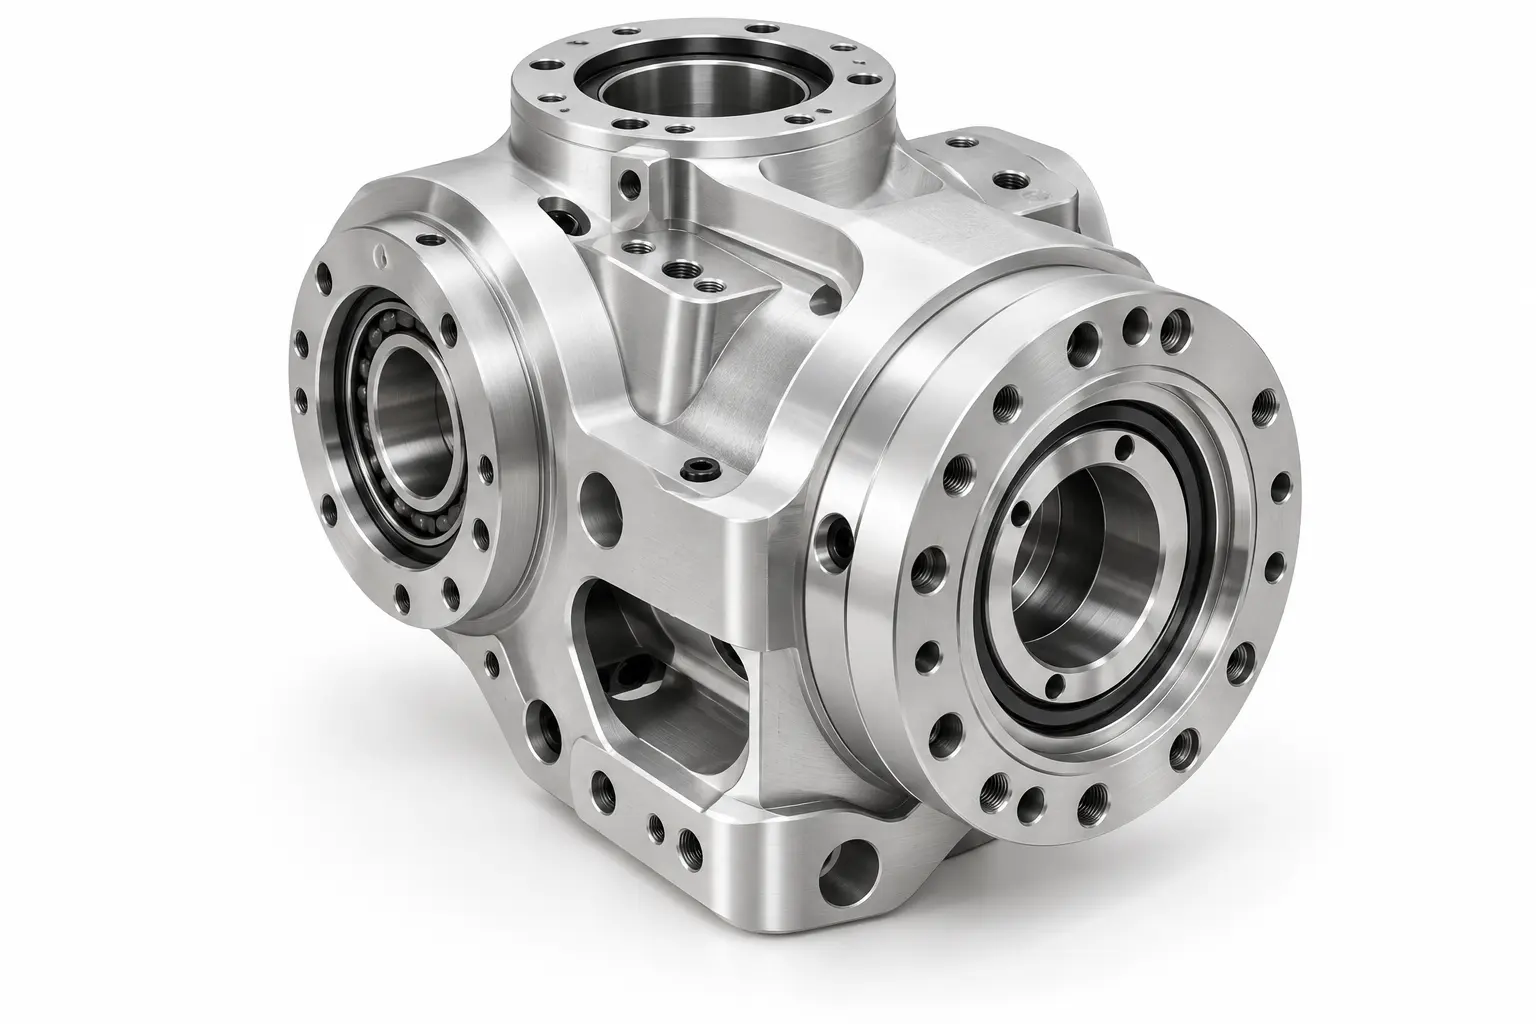
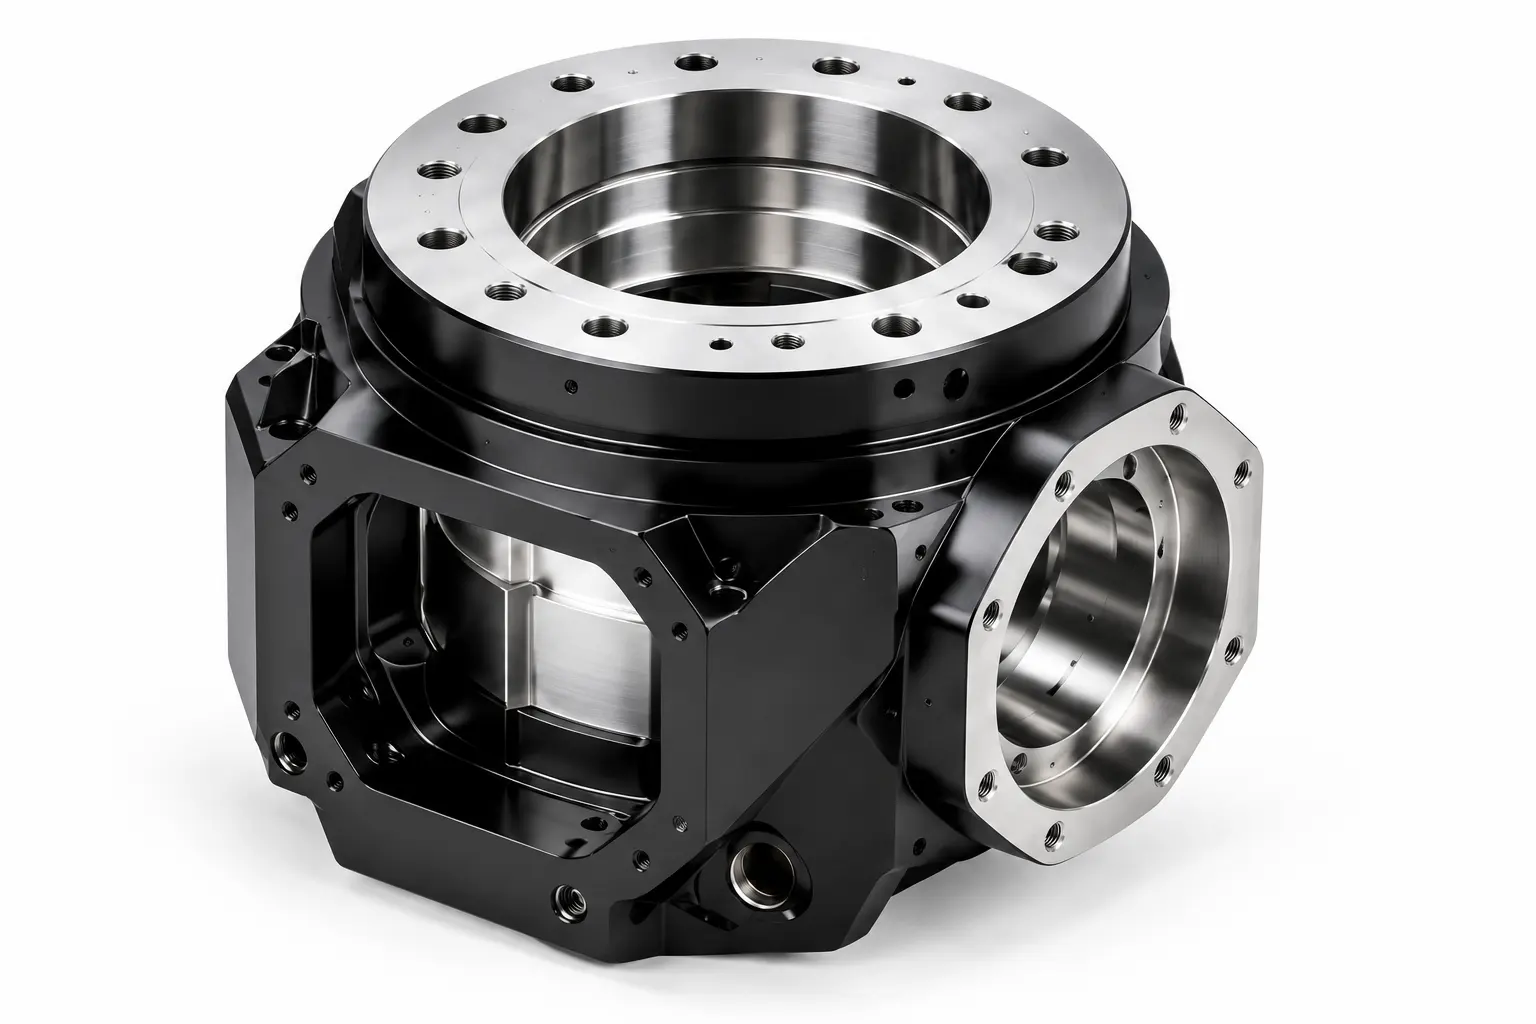
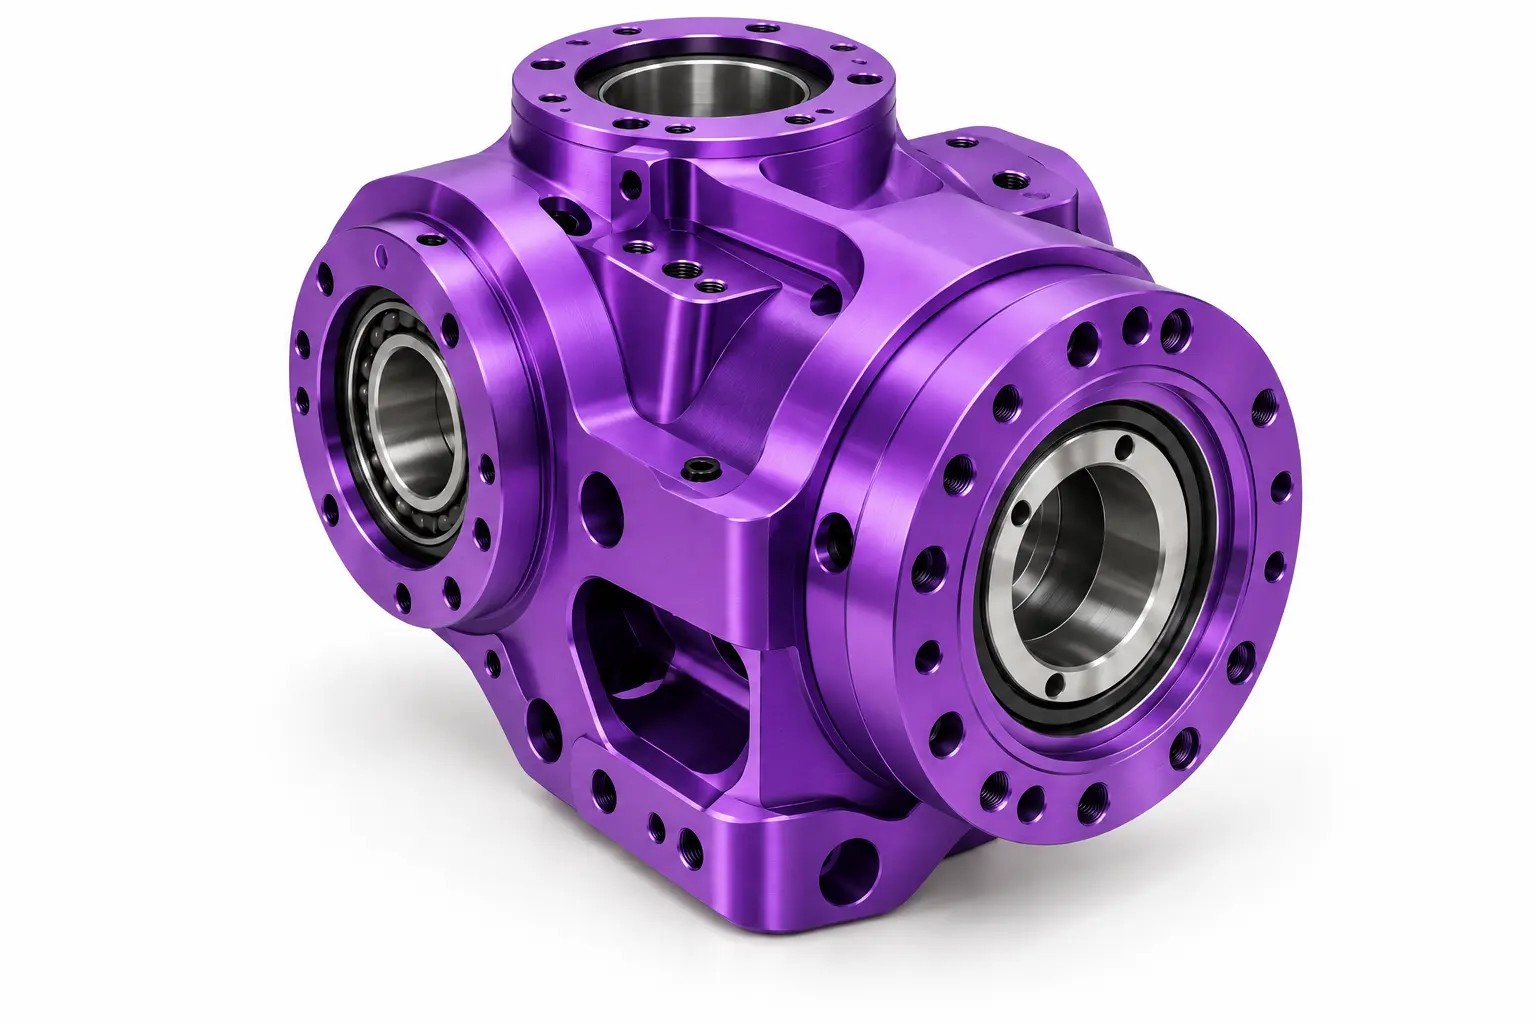
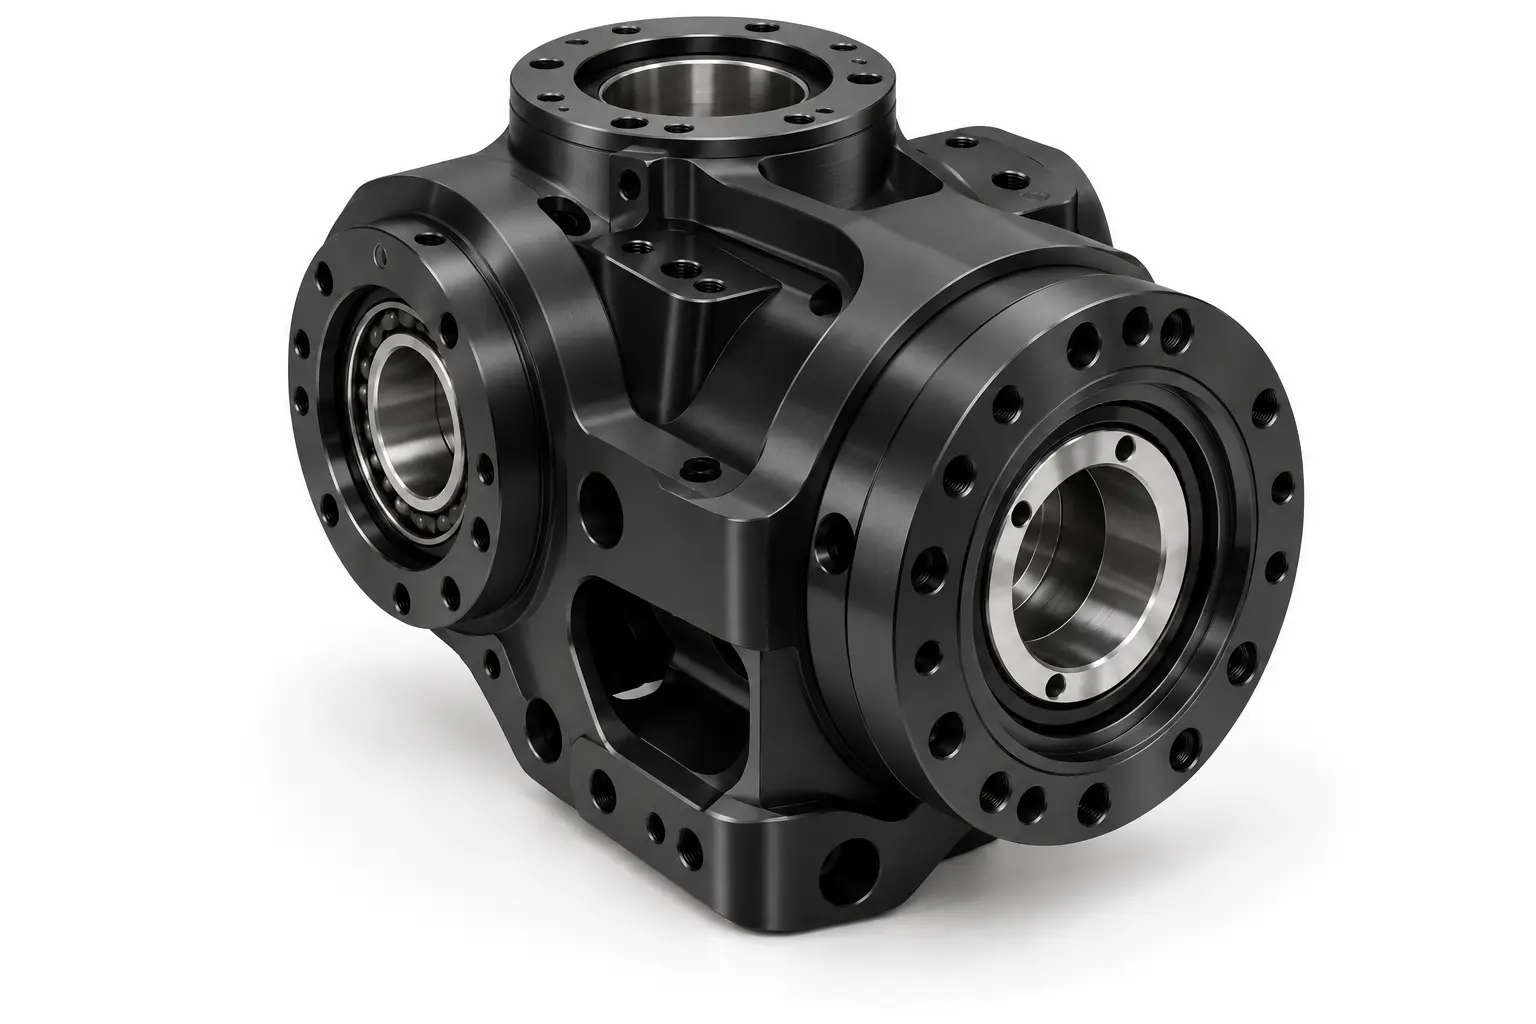
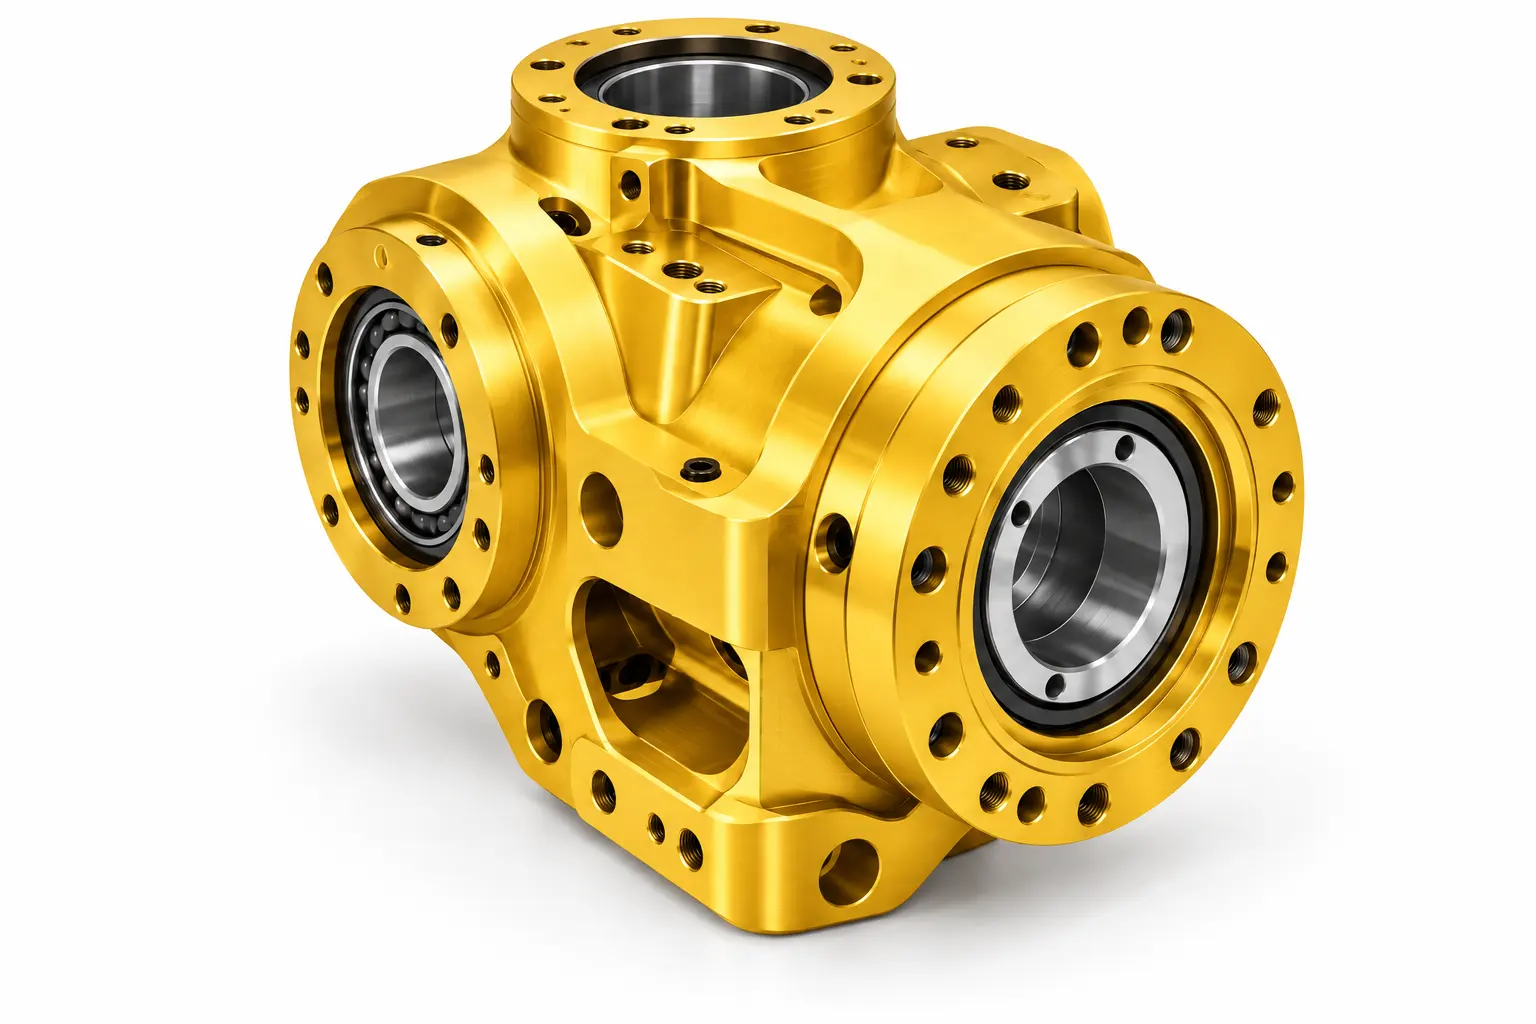
CNC-Bearbeitung von Roboterhandgelenksgehäuse
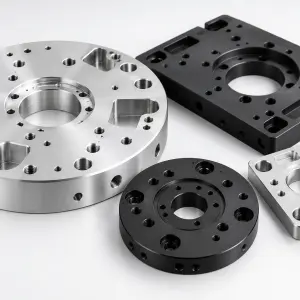
Präzisions-CNC-Bearbeitung für Roboter-Handgehäuse mit Lagersitzen, Aktuatorschnittstellen, Werkzeugflansche, Encoder-Halterungen, Kabelpassagen, und kompakte Mehrachsenmerkmale. Unterstützt die 5-Achsen-Bearbeitung, Tight GD&T, Leichte Materialien, und Prototyp- bis Kleinserienproduktion.
- 5-Achsen-CNC für kompakte Handgelenkgehäuse
- Präzisionslager & Achsenausrichtung
- Werkzeugflansch & Endeffektor-Schnittstellen
- 6061 / 7075 Aluminium / Titan
- Prototyp & Kleinvolumenproduktion
Produktbeschreibung
Einleitung
Roboter-Handgelenksgehäuse CNC-Bearbeitung wird verwendet, um kompakte Strukturgehäuse herzustellen, die die Verbindunge des Roboterarms verbinden, Aktuatoren, Lager, Sensoren, und Endeffektor-Schnittstellen innerhalb von Mehrachsen-Handgelenksbaugruppen. Eine präzise Bearbeitung ist entscheidend für die Aufrechterhaltung der Achsenausrichtung, Niedrige Rotationsträgheit, Strukturelle Steifigkeit, und wiederholbare Endeffektorpositionierung.
Roboter-Handgelenkgehäuse enthalten oft präzise Lagersitze, Konzentrische Bohrungen, Aktuator-Montageschnittstellen, Werkzeugflansche, Encoder- oder Sensormontagen, Kabelpassagen, Dünnwandige Schnitte, und multidirektionale Montagefunktionen. Kleine Abweichungen in der Rohrposition, Konzentrizität, Runout, Flachheit, oder die Senkrechte kann die Ausrichtung von Handgelenk und Achse beeinflussen, Lagerbefestigung, Vibration, Montagegenauigkeit, und die Leistung der robotischen Bewegung.
Unsere CNC-Bearbeitungsmöglichkeiten umfassen 3-Achs-Mechaniken, 4-Achsen, und 5-Achsen-Fräsen, CNC-Drehen, Langweilig, Bohren, Gewinde, Klopfen, Taschenbearbeitung, und präzise Fertigstellung. Bearbeitungsstrategien, Leuchtvorrichtungsdesign, Bezugskontrolle, Werkzeugzugang, und Inspektionsmethoden werden nach kompakter Handgelenksgeometrie ausgewählt, Kritische Lagerbeziehungen, GD&T-Anforderungen, und Montagebedingungen.
Roboter-Handgelenkgehäuse können aus 6061-Aluminium gefertigt werden, 7075 Aluminium, Edelstahl, Titan, und andere technische Materialien, mit Eloxizierung, Harteloxierung, Passivierung, Polieren, Anrichtung, Beschichtung, und andere verfügbare sekundäre Verfahren. Prototyp, Ingenieursprobe, und die Produktion in geringer Stückzahl kann nach Kundenzeichnungen unterstützt werden.
Technische Daten
| Artikel | Spezifikation |
|---|---|
| Produktname | CNC-Bearbeitung von Roboterhandgelenksgehäuse |
| Material | 6061 Aluminium / 7075 Aluminium / Edelstahl / Titan / Custom |
| Herstellungsprozess | Fräsen / Drehen / Bohren / Bohren / Gewindeschneiden / Gewindeschneiden / Präzisionsveredelung |
| Bauteilgeometrie | Kompakt / Dünnwandig / Tiefe Kavität / Mehrachsen / Multi-Oberfläche / Maßgeschneidert |
| Toleranz | Bis ±0.005 mm / Laut Zeichnung |
| Oberflächenfinish | Anodisierung / Hartanodisierung / Passivierung / Beschichtung / Beschichtung |
| Farbe | Natürlich / Schwarz / Materialabhängig |
| Produktionsvolumen | Prototypen- und Kleinserienproduktion |
| Inspektion | CMM / Höhenanzeige / Mikrometer / Bremssättel / individueller Inspektionsplan |
| Dokumentation | Inspektionsberichte und Materialdokumente auf Anfrage |
| Anwendungen | Humanoide Roboter / Kollaborative Roboter / Industrieroboter / Serviceroboter / Roboter-Endeffektoren |
| Zollservice | OEM- und ODM-Unterstützung. |
Drei zentrale Anpassungsaspekte, Auf Ihre Bedürfnisse zugeschnitten
Maßgeschneiderte CNC-Bearbeitungslösungen für komplexe Roboterbauteile und Präzisionsmontageanforderungen.
Präzisionsfertigung, Ausgezeichnete Qualität
Kompakte Mehrachs-Bearbeitung
5-Achsen-Bearbeitung unterstützt schräg geschlagene Bohrungen, Tiefe Hohlräume, Mehrseitige Schnittstellen, Kabelleitungsfunktionen, und kompakte Geometrien, während wiederholte Aufbauten reduziert werden.
Präzisionslager & Achsenausrichtung
Lagersitze, Konzentrische Bohrungen, und die Befestigungsmerkmale des Aktuators sind sorgfältig bearbeitet, um die Ausrichtung zwischen mehreren Handgelenksachsen zu gewährleisten.
Werkzeugflansch & Endeffektor-Schnittstellen
Werkzeugmontageflächen, Bolzenmuster, Ortungsmerkmale, und Endeffektor-Schnittstellen können mit enger Positionssteuerung bearbeitet werden, um einen wiederholbaren Roboterbetrieb zu unterstützen.
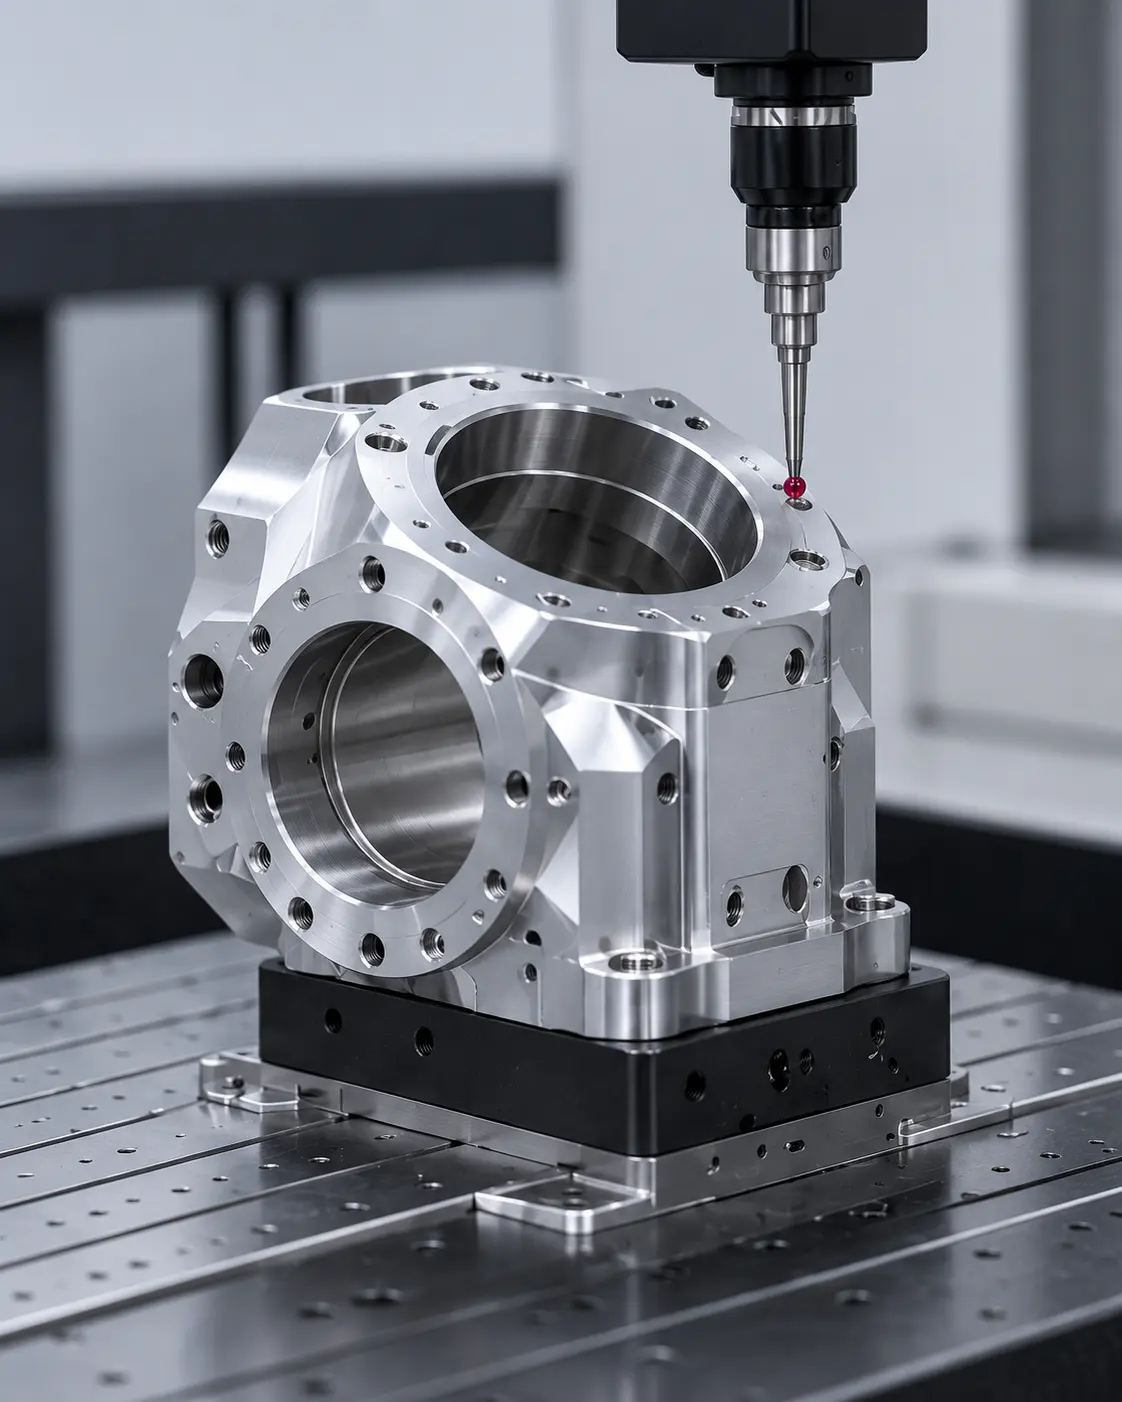
Multi-Oberflächen-Inspektion
CMM, Bohrungsmessen, Mikrometer, und andere Inspektionsgeräte können die Position des Bohrers überprüfen, Konzentrizität, Runout, Flachheit, sowie kritische Schnittstellenbeziehungen vor der Assemblage.
Verfeinerter Dienst, Verkürzte Lieferzeit
Von der Entwurfsprüfung bis zur Durchführung, Wir bieten während des gesamten Prozesses eine gezielte Einzelnachbetreuung an.
Beratung → Bereitstellung von Zeichnungen → Designprüfung & Angebot → Auftragsbearbeitung → Qualitätskontrolle → pünktliche Lieferung → Nachverfolgung nach dem Verkauf
Unsere Vorteile
Gestützt auf über 25 Jahre Ingenieurserfahrung, Unser Team bietet umfassende Dienstleistungen – von individueller Formgestaltung und Präzisionsbearbeitung bis hin zur Serienfertigung – unterstützt durch ein robustes Qualitätssicherungssystem und proaktiven Kundenservice. Zertifiziert nach ISO9001, ISO14001, und IATF 16949, Wir streben kontinuierlich nach Exzellenz in Qualität, Innovation, und Kundenzufriedenheit.
Über 100,000 Einheiten im Lager, mit 2-Stunden-Versand für Standardprodukte.
Implementierung eines dreistufigen Inspektionssystems – erste Materialprüfung, In-Process-Inspektion, und Endabschlussprüfung.
Großer Bestand und schnelle Bearbeitung, Sicherstellung der pünktlichen Lieferung durch 100%ige Produktinspektion.
Anwendungsbereich
Die bevorzugte Wahl in verschiedenen Branchen.
FAQ
F1: Was ist ein Roboter-Handgelenksgehäuse? Ein Roboter-Handgelenkgehäuse ist die strukturelle Komponente, die Lager trägt, Aktuatoren, Sensoren, und Werkzeugschnittstellen in den Endbewegungsachsen eines Roboterarms.
F2: Warum ist Präzision bei Roboter-Handgelenkgehäusen wichtig?
Das Handgelenk enthält mehrere eng integrierte Bewegungsschnittstellen. Fehler in der Lagerposition, Bohrungsausrichtung, oder Montageflächen können die Positionierung des Endeffektors beeinflussen, Vibration, und Bewegungswiederholbarkeit.
F3:Welche Materialien werden üblicherweise für Handgehäuse von Robotern verwendet??
6061 und 7075 Aluminium werden häufig für leichte robotische Handgelenkstrukturen verwendet, während Edelstahl oder Titan wegen höherer Festigkeit ausgewählt werden können, Steifigkeit, oder Umweltanforderungen.
F4: Ist die 5-Achs-CNC-Bearbeitung für Roboter-Handgelenkgehäuse geeignet??
Ja. Handgelenkgehäuse verfügen oft über Mehrwinkelfunktionen, kompakte Hohlräume, Lagerbohrungen, Kabelpassagen, und Befestigungsflächen an mehreren Seiten, was die 5-Achsen-Bearbeitung besonders geeignet macht.
F5: Wie werden Roboter-Handgelenkgehäuse inspiziert??
Die Inspektion kann CMM umfassen, Bohrungsmessen, Mikrometer, Höhenmesser, und individuelle Inspektionsvorrichtungen zur Überprüfung der Lagersitze, Achsenbeziehungen, Werkzeugschnittstellen, und GD&T-Anforderungen.